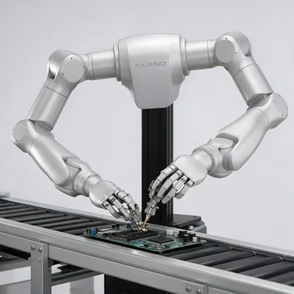
Le FAIRINO ART7-R7 est un bras robotique nouvelle génération à 7 axes, conçu pour les applications nécessitant une grande liberté de mouvement, de la précision et un contrôle fin des efforts. Avec une charge utile de 7 kg, une portée de 714 mm et une répétabilité de ±0,03 mm, il convient aussi bien aux applications industrielles qu’à la recherche et à la Physical AI.
Grâce à ses capteurs de force intégrés sur l’ensemble des articulations, il peut détecter et contrôler précisément les interactions avec son environnement. Il est disponible en version bras gauche, bras droit ou double bras.
Le FAIRINO ART7-R7 dispose d’un contrôle d’effort et de couple intégré à chaque articulation, permettant la détection en temps réel des contacts et des interactions avec son environnement.
Communication avec le contrôleur : EtherCAT
Interface EtherCAT : RJ45
Interface outil standard : 2 × RS485
Interfaces outil optionnelles : EtherCAT et CAN
Alimentation disponible en bout de bras : 24 V / 6 A
Compatibilité ROS 2 : ROS 2 Humble sous Ubuntu 22.04
SDK FAIRINO pour le développement d’applications personnalisées
URDF et intégration MoveIt 2 pour la simulation, la planification de trajectoire et les applications robotiques avancées
Compatible avec l’intégration de caméras, capteurs et mains/préhenseurs robotisés pour les applications de Physical AI.